













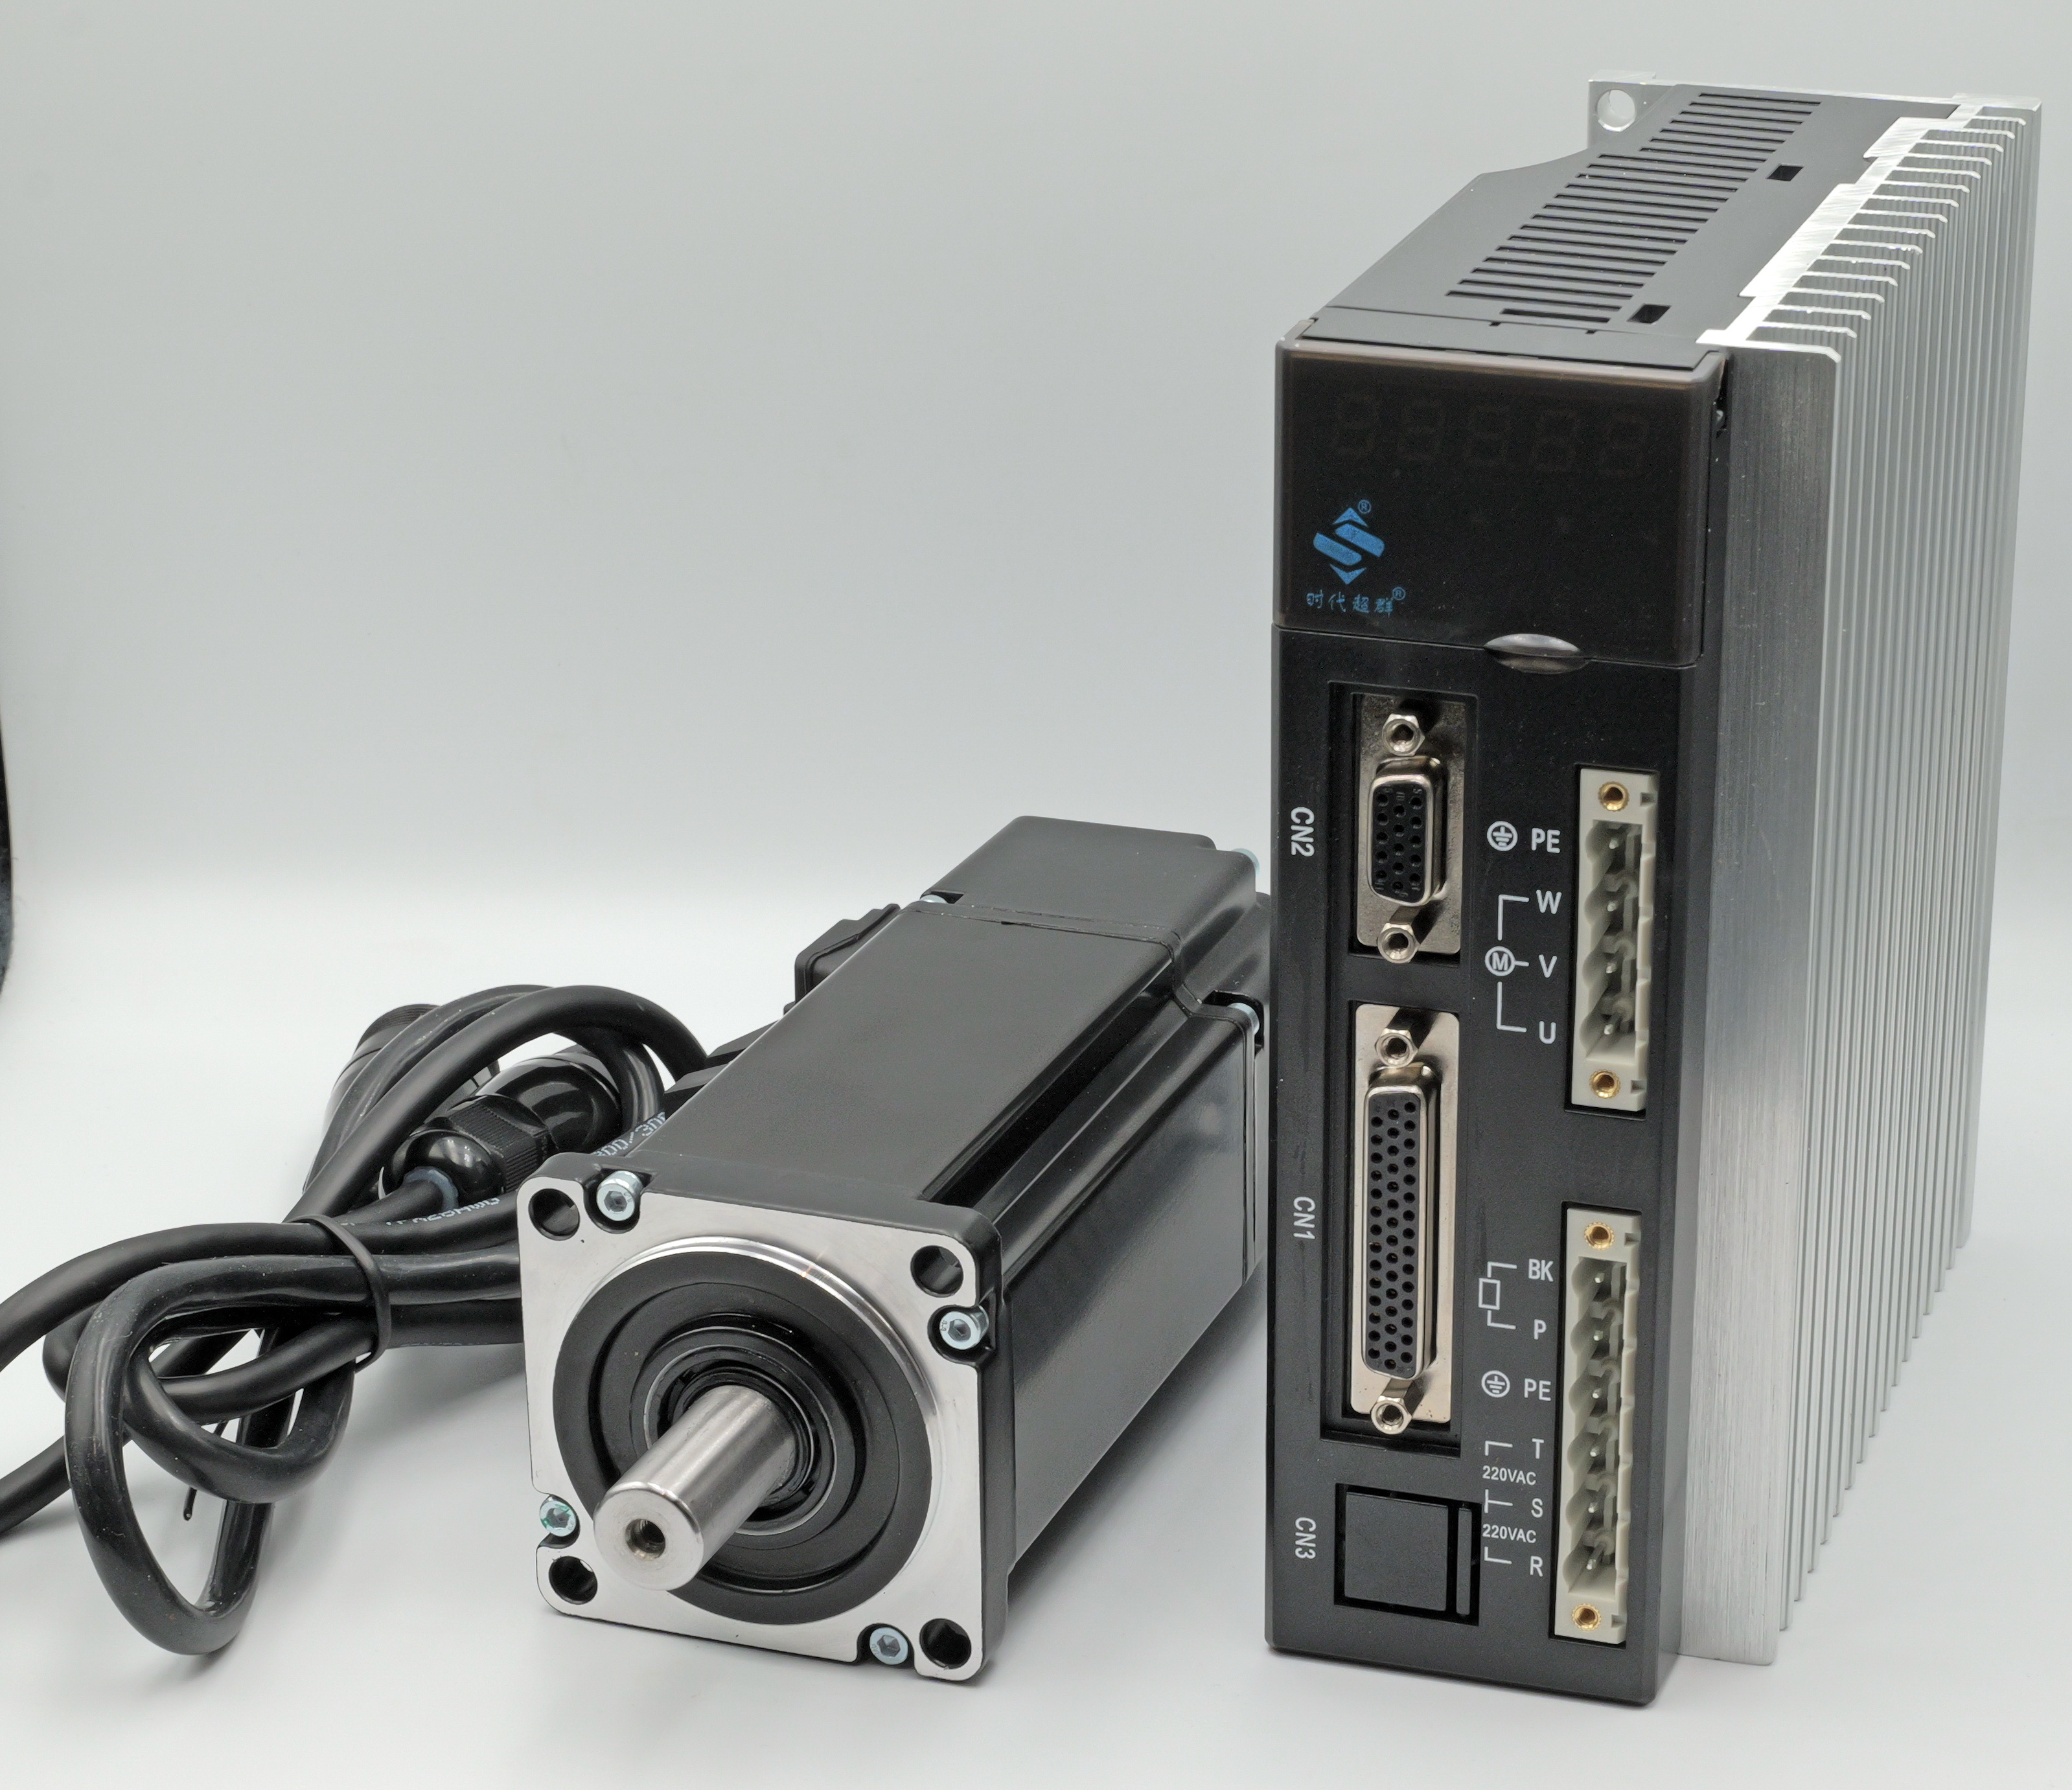



Jak BMS wpływa na pracę silników BLDC i serwonapędów w robotach mobilnych
Po przekroczeniu określonego progu zabezpieczenie może ograniczyć lub odłączyć przepływ prądu z baterii. Silnik BLDC albo serwonapęd traci wtedy zasilanie, a urządzenie zwalnia lub zatrzymuje się. Takie zdarzenie może wystąpić nie tylko przy niskim napięciu ogniw, lecz także podczas gwałtownego rozruchu, przeciążenia, zwarcia albo hamowania regeneracyjnego. Prawidłowe dopasowanie baterii, BMS i sterownika napędu ogranicza ryzyko nieplanowanych przestojów oraz przedwczesnego zużycia podzespołów.
Jak BMS wpływa na granice pracy napędu?
BMS monitoruje napięcia poszczególnych ogniw, temperaturę baterii oraz prąd ładowania i rozładowania. W zależności od zastosowanego układu może również obliczać stan naładowania, sterować balansowaniem ogniw i przesyłać informacje do nadrzędnego kontrolera maszyny. Nie istnieje jeden uniwersalny próg odcięcia napięcia dla wszystkich baterii litowo-jonowych. Jego wartość zależy od rodzaju ogniw, zaleceń producenta oraz konfiguracji BMS. Dlatego dane techniczne konkretnego modułu należy zawsze analizować razem z dokumentacją baterii.
Szczególne znaczenie ma maksymalny prąd ciągły oraz dopuszczalny prąd chwilowy. Podczas uruchamiania silnika, przyspieszania albo pokonywania dużego oporu napęd może pobierać znacznie więcej prądu niż podczas jazdy ze stałą prędkością. Moment obrotowy silnika pozostaje w określonym zakresie proporcjonalny do prądu, dlatego duże zapotrzebowanie na moment powoduje wzrost obciążenia baterii. Jeżeli prąd przekroczy próg zabezpieczenia, BMS może odłączyć obciążenie. Zależnie od konstrukcji układu ponowne uruchomienie nastąpi automatycznie po ustaniu przeciążenia albo będzie wymagało podłączenia ładowarki, zresetowania sterownika lub wykonania innej procedury wskazanej przez producenta. Należy również uwzględnić spadek napięcia pod obciążeniem. Nawet częściowo naładowany pakiet może chwilowo osiągnąć próg odcięcia, jeżeli ogniwa mają dużą rezystancję wewnętrzną, bateria jest zimna, zużyta albo niedostosowana do pobieranego prądu.
Kiedy potrzebny jest dodatkowy kontroler ruchu?
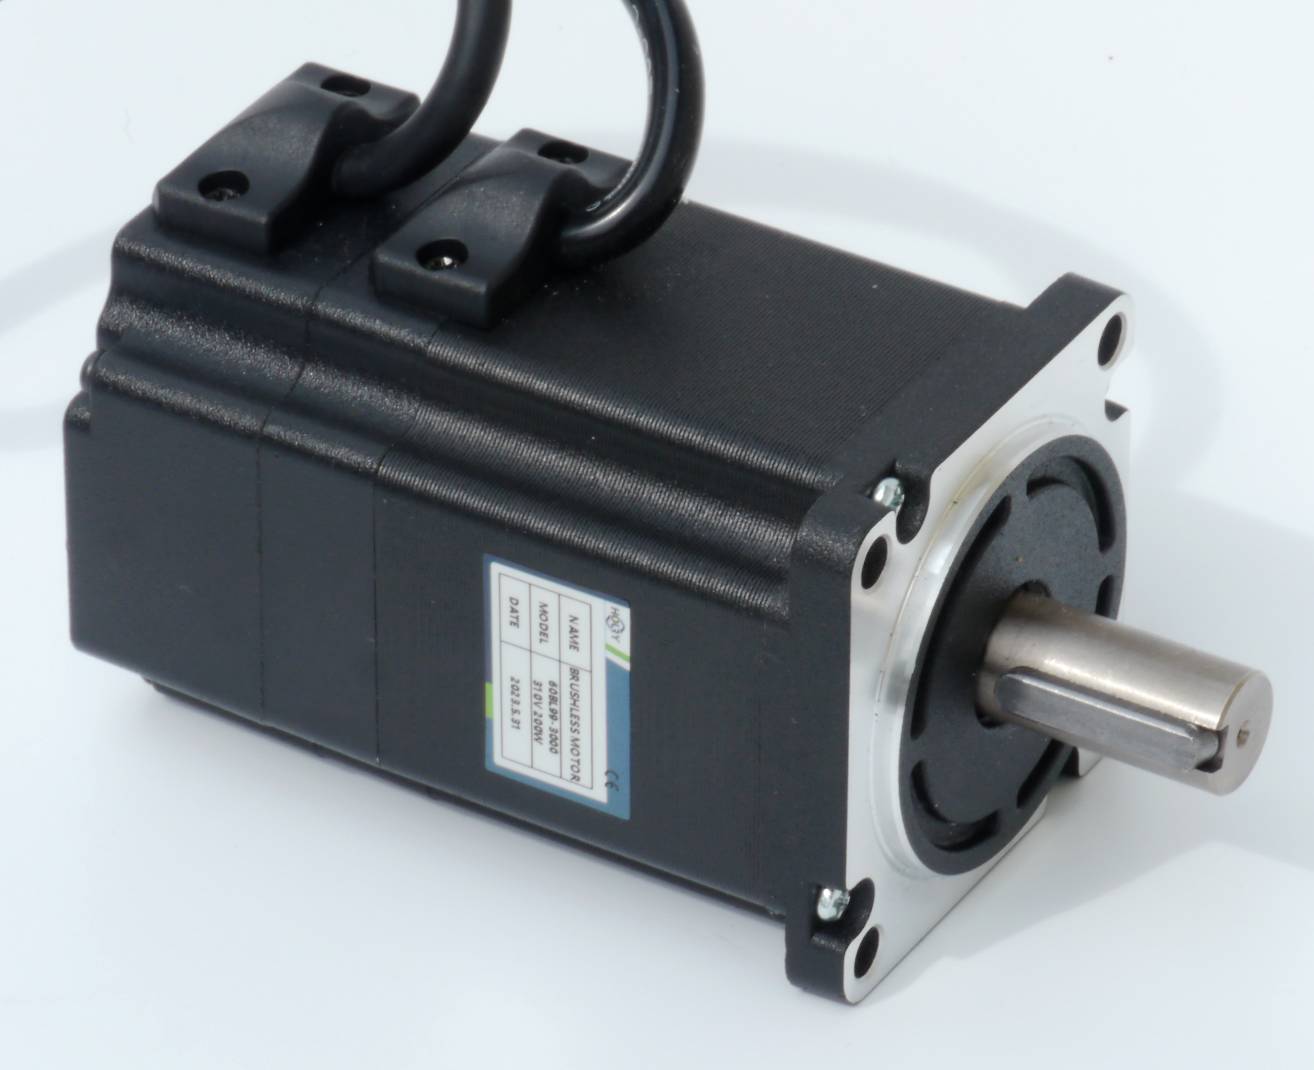
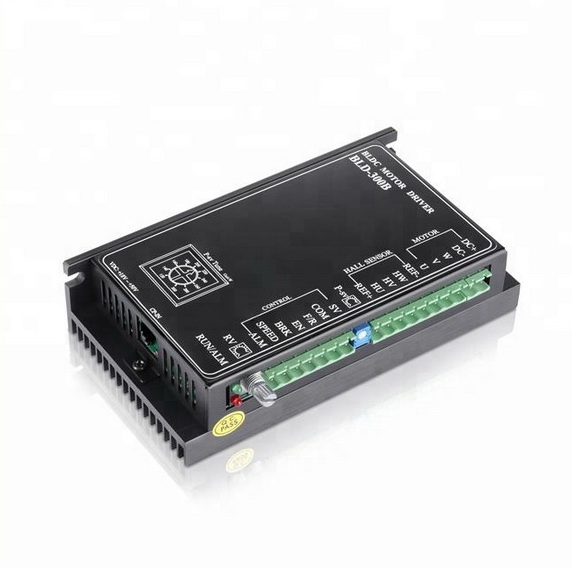
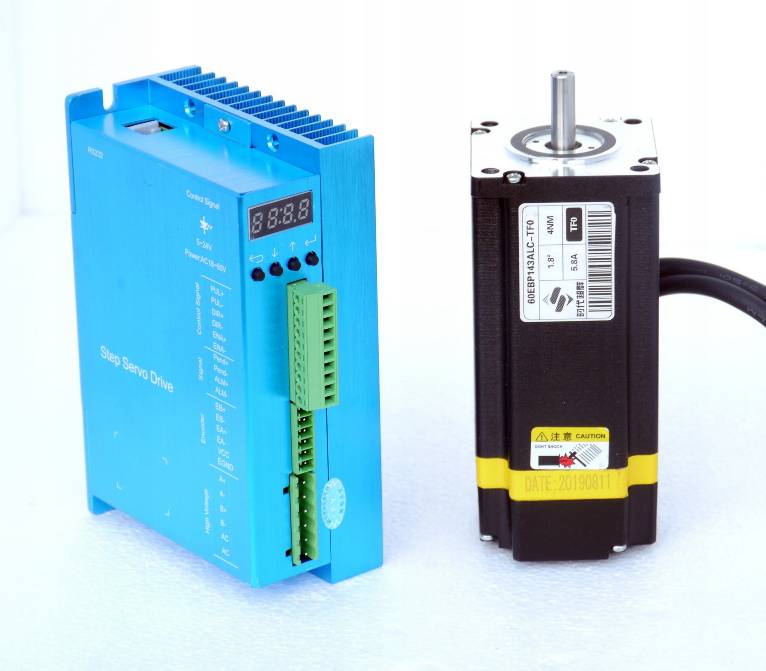
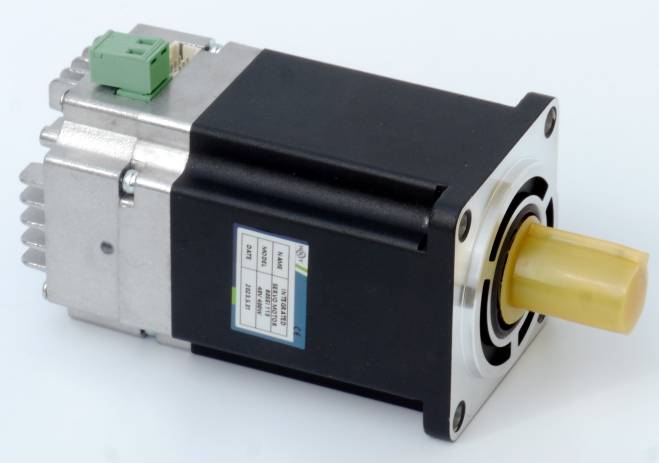
BMS nie zastępuje sterownika silnika. Jego podstawowym zadaniem jest ochrona baterii, natomiast kontroler napędu odpowiada za regulację prądu, momentu, prędkości i kierunku obrotów silnika. W bardziej wymagających maszynach sterownik powinien również kontrolować rampy przyspieszania i hamowania oraz reagować na dane przesyłane przez BMS.
Łagodne zwiększanie prędkości ogranicza prąd rozruchowy i zmniejsza ryzyko zadziałania zabezpieczenia nadprądowego. Jest to szczególnie ważne w ciężkich platformach mobilnych, przy dużej bezwładności układu albo podczas częstego ruszania pod obciążeniem. Dodatkowej uwagi wymaga hamowanie regeneracyjne. Silnik pracuje wówczas jak generator i oddaje energię do szyny DC oraz baterii. Jeżeli akumulator jest już naładowany, ma niską temperaturę albo nie może przyjąć odpowiednio dużego prądu, napięcie może wzrosnąć powyżej dopuszczalnego poziomu. Układ napędowy powinien w takiej sytuacji ograniczyć rekuperację lub skierować energię do odpowiednio dobranego obwodu hamowania.
Kondensatory na szynie DC pomagają ograniczać krótkotrwałe wahania napięcia i dostarczać energię podczas bardzo szybkich zmian obciążenia. Nie zastępują jednak prawidłowo dobranej baterii. Zwykły kondensator elektrolityczny może filtrować krótkie zakłócenia, natomiast przejęcie większych skoków mocy może wymagać banku kondensatorów lub modułu superkondensatorowego wraz z układem sterowania i zabezpieczeniami.
Jak uniknąć błędów podczas integracji?
Jednym z najczęstszych błędów popełnianych przez klientów sklepu z modułami BMS jest dobór podzespołu wyłącznie na podstawie średniego poboru prądu przez silnik. W obliczeniach trzeba uwzględnić także prąd rozruchowy, maksymalne obciążenie mechaniczne, pracę na wzniesieniu, zablokowanie napędu oraz prąd występujący podczas hamowania regeneracyjnego. BMS, bateria, przewody, złącza, bezpieczniki i sterownik muszą być dobrane do tych samych warunków prądowych.
Niestabilny ruch platformy może wynikać między innymi z:
- zbyt małej wydajności prądowej baterii;
- zbyt niskiego limitu prądowego BMS;
- nadmiernego spadku napięcia na ogniwach lub przewodach;
- zbyt gwałtownych ramp przyspieszania;
- niewłaściwych ustawień regulatora silnika;
- źle dobranego przełożenia;
- przeciążenia mechanicznego;
- zużycia albo nierównowagi ogniw w pakiecie.
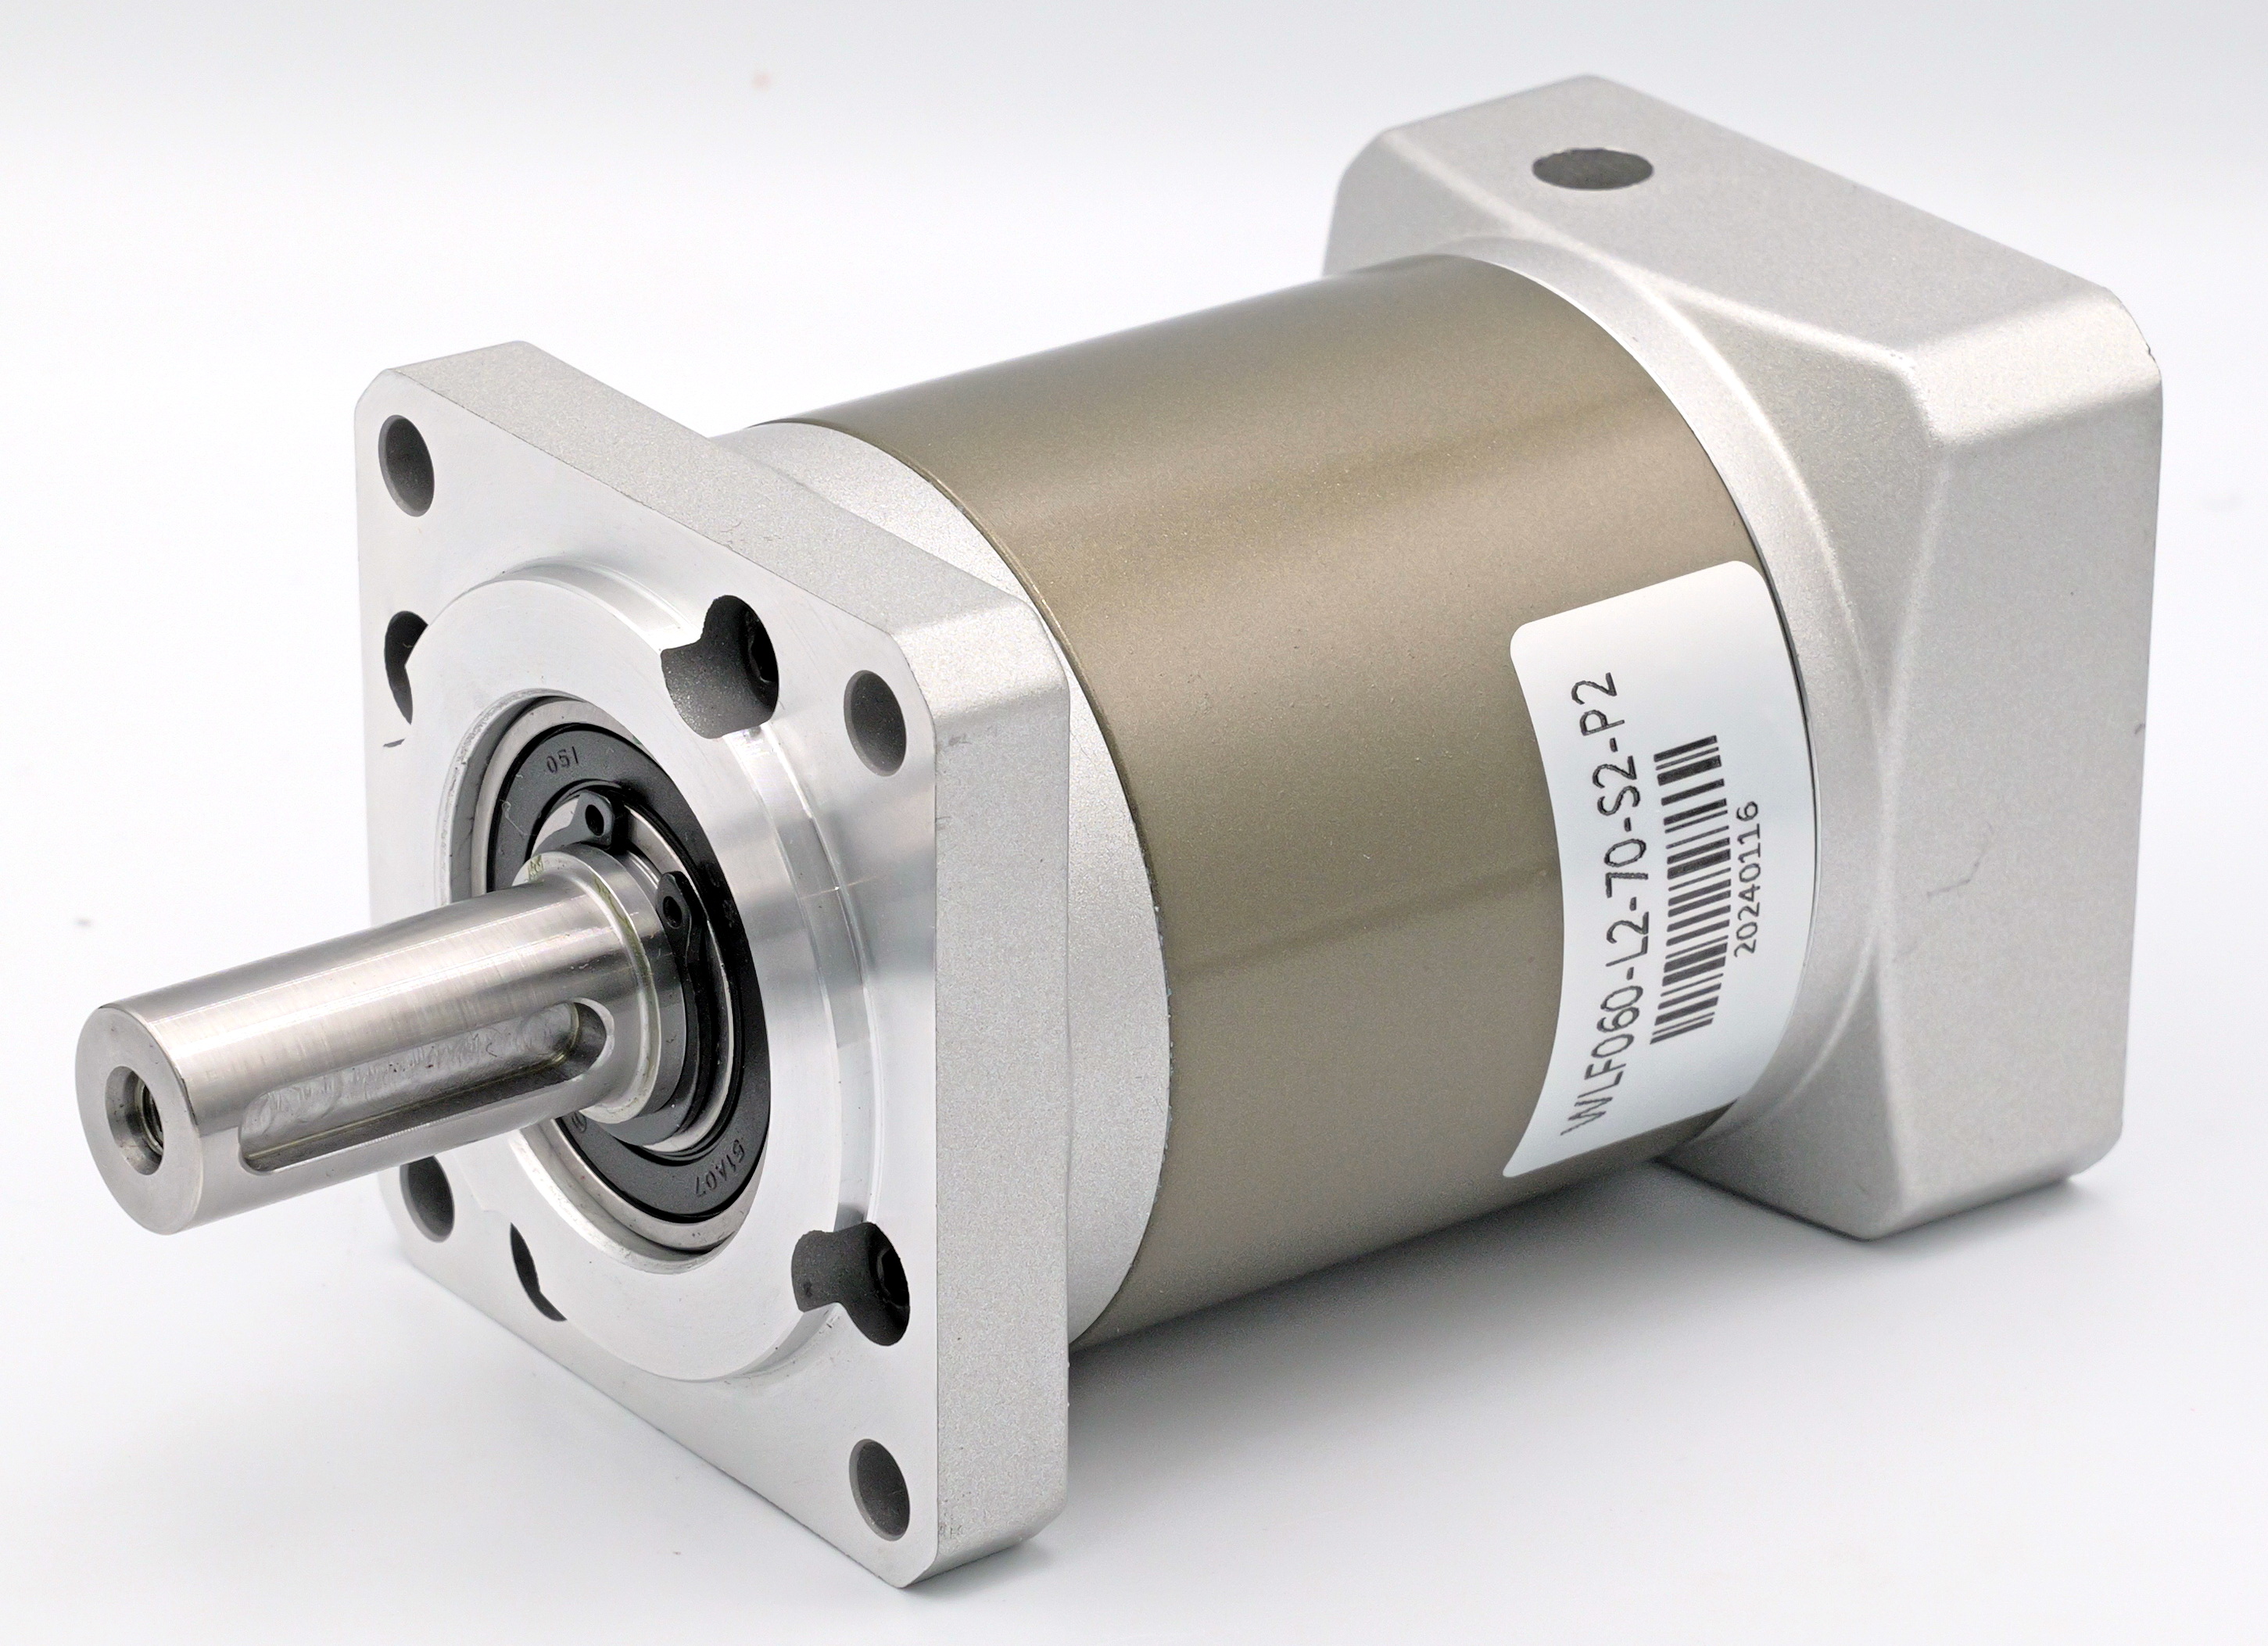
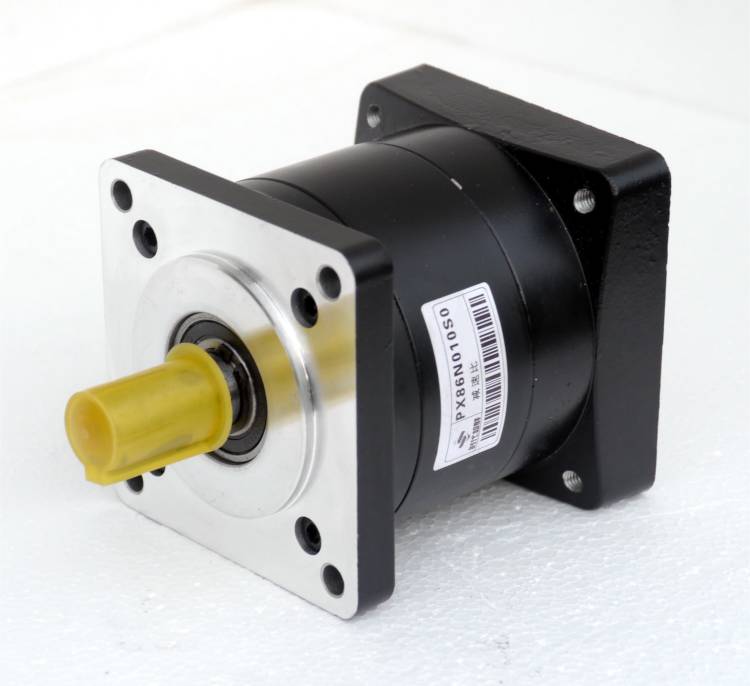
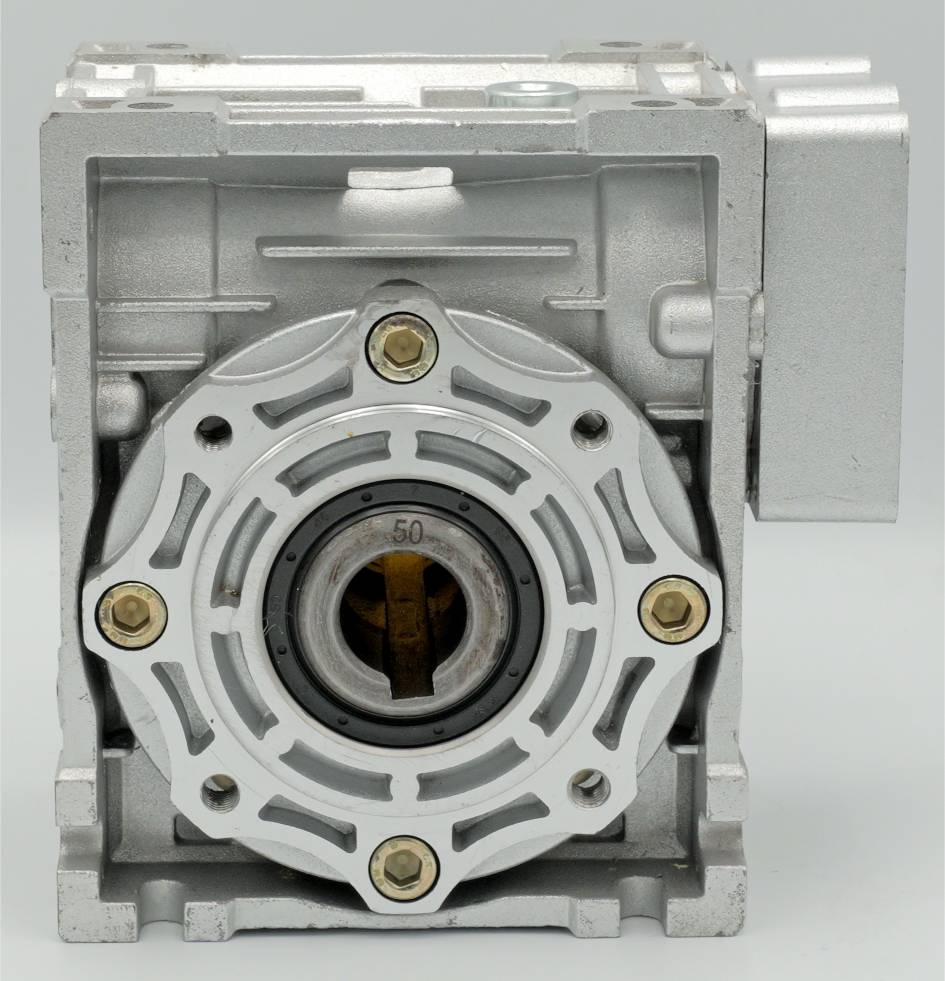
Zastosowanie przekładni o odpowiednim przełożeniu może zmniejszyć moment wymagany bezpośrednio od silnika i ograniczyć szczytowy pobór prądu. Nie oznacza to jednak, że każda przekładnia automatycznie rozwiąże problem. Trzeba uwzględnić sprawność, prędkość wyjściową, bezwładność układu oraz wymagany moment na kołach lub mechanizmie roboczym.
Kluczowe zasady doboru zasilania
Projektowanie niezawodnego napędu akumulatorowego należy rozpocząć od określenia maksymalnego i ciągłego zapotrzebowania na prąd. Dopiero na tej podstawie można dobrać ogniwa, konfigurację pakietu, BMS, sterownik silnika oraz przewody i zabezpieczenia.
Podczas projektowania układu warto:
- sprawdzić prąd ciągły, chwilowy i prąd zablokowanego silnika;
- porównać te wartości z możliwościami baterii, BMS i sterownika;
- uwzględnić spadek napięcia pod największym obciążeniem;
- ustawić odpowiednie rampy przyspieszania i hamowania;
- określić sposób postępowania z energią odzyskiwaną podczas hamowania;
- dobrać przekładnię do wymaganej prędkości i momentu;
- zastosować właściwe przewody, złącza, bezpieczniki i kondensatory szyny DC;
- przetestować napęd w najtrudniejszych przewidywanych warunkach pracy.
BMS stanowi ostatnią warstwę ochrony baterii, a nie podstawowy regulator pracy silnika. Najlepsze rezultaty daje układ, w którym bateria, moduł zabezpieczający, sterownik i napęd zostały dobrane jako jeden współpracujący system.
FAQ
Dlaczego BMS może wyłączać silnik BLDC w robocie mobilnym?
BMS odcina zasilanie, gdy napięcie pakietu spada poniżej progu albo prąd przekracza dopuszczalną wartość. Najczęściej dzieje się to przy starcie pod dużym obciążeniem lub podczas gwałtownego przyspieszania. Efektem jest nagłe zatrzymanie napędu i utrata płynności ruchu.
Jak ograniczenia BMS wpływają na moment startowy napędu?
Ograniczenie prądowe BMS zmniejsza dostępny moment startowy, bo silnik nie może pobrać tyle energii, ile potrzebuje przy ruszaniu. W praktyce robot startuje wolniej, szarpie albo nie rusza pod większym obciążeniem. To samo dotyczy serwonapędów zasilanych z pakietu akumulatorów.
Kiedy sam BMS nie wystarcza w układzie napędowym?
Sam BMS nie wystarcza przy dużej dynamice ruchu, częstym hamowaniu i skokowych zmianach obciążenia. W takich warunkach potrzebny bywa kontroler ruchu lub bufor energii, który wygładza pobór prądu. To ogranicza resetowanie sterownika i spadki mocy.
Jakie błędy integracyjne najczęściej powodują problemy z pracą napędu?
Najczęściej problemem jest zbyt mały zapas prądu względem zapotrzebowania silnika, zbyt strome przyspieszenia oraz brak kondensatorów buforujących. Błędy te prowadzą do przegrzewania, niestabilnego ruchu i wyłączania sterownika. Ryzyko rośnie też przy pracy na granicy parametrów BMS.
Jak sprawdzić zgodność BMS, sterownika i mechaniki przed uruchomieniem robota?
Trzeba porównać dopuszczalny prąd BMS, zakres napięcia pakietu oraz wymagania napędu w notach katalogowych. Ważne są też przełożenia przekładni, masa pojazdu i planowane przyspieszenia. Dopiero taki pełny bilans pokazuje, czy układ będzie pracował stabilnie.
Przejdź do strony głównej Wróć do kategorii Blog